Листогибочный пресс — один из самых честных станков в производственном цехе. Поместите заготовку между пуансоном и матрицей, надавите, и металл свернется. Проблемы начинаются, когда один и тот же изгиб приходится повторять несколько сотен раз на тяжелом калибре, на детали, которую поднимают два человека, с допуском, который не прощает проскальзывания заднего упора. Это тот момент, когда роботизированный листогибочный пресс перестает быть новинкой и начинает окупать себя.
Мы потратили более двух десятилетий на создание станков для сталелитейных и прокатных заводов, поэтому склонны смотреть на автоматизацию гибки так, как это делает инженер по техническому обслуживанию: что она держит, что повторяет и что происходит в три часа ночи, когда никто не смотрит. В этом руководстве рассказывается, как устроены эти ячейки, где они зарабатывают себе на жизнь, а также детали, от которых зависит, будет ли установка работать гладко или станет ежедневным источником разочарований.
Контент
По своей сути роботизированный листогибочный пресс представляет собой обычный гидравлический или серволистогибочный пресс, перед которым стоит промышленный робот. Робот выбирает заготовку из стопки или конвейера, подносит ее к оснастке, удерживает на протяжении всего хода, затем либо поворачивает ее для следующего изгиба, либо помещает готовую деталь в исходящую стопку. Управление листогибочным прессом и управление роботом постоянно обмениваются сигналами, поэтому машина не может перемещаться до тех пор, пока деталь не будет правильно установлена, а робот не может двигаться, пока не будет освобожден плунжер.
Что отличает хорошо спроектированную ячейку от робота, прикрепленного к тормозу, так это рукопожатие. Автоматические устройства смены инструмента извлекают пуансоны и матрицы из библиотеки и загружают их в систему зажима, поэтому семейство деталей с разными радиусами изгиба может обрабатываться за одну смену, и никто не меняет инструмент вручную. Системы измерения угла, лазерные или контактные, проверяют первую деталь и возвращают коррекцию в настройку глубины. Программное обеспечение для автономного программирования выстраивает последовательность гибки и моделирует путь робота еще до загрузки первой заготовки.
В результате получился станок, который ведет себя не столько как листогибочный пресс с аксессуарами, сколько как небольшая производственная линия: заготовка поступает, формованные детали выгружаются, причем оператор контролирует, а не поднимает.
Гибка – это низкоскоростная и разнообразная операция. Баран движется секунду или две; обработка вокруг него занимает десять или двадцать. Именно из-за этого соотношения автоматизация так сильно меняет арифметику работы и почему расчет окупаемости приходится строить на деталях, а не на тоннаже.
Три выигрыша, как правило, проявляются первыми. Последовательность — самый надежный из них: робот подает каждую заготовку в одном и том же положении под одним и тем же углом, поэтому разброс готовых уголков по партии сужается и лом падает. Труд стоит на втором месте. Тяжелые или неуклюжие детали перестают быть эргономической проблемой, один оператор может контролировать ячейку вместо того, чтобы стоять весь день у машины, а нехватка опытных операторов тормозов перестает диктовать план смены. Пропускная способность — третье, но здесь нужна оговорка, ведь робот не в каждом случае сгибается быстрее умелой руки. Его преимущество проявляется в более длинных пробегах, на участках с множеством изгибов, где доминируют перевороты и перемещения, а также в том, что он не замедляется после обеда.
| Фактор | Ручная гибка | Роботизированная ячейка |
|---|---|---|
| Согласованность угла в партии | Зависит от навыков и усталости оператора. | Повторяемость, с коррекцией в процессе |
| Практичный неполный потолок | Ограничено возможностью подъема двумя людьми | Задается полезной нагрузкой робота и конструкцией захвата |
| Переход на новую деталь | Протоколы, выполненные вручную | Вызов программы и автоматическая смена инструмента |
| Трудозатраты на деталь | Примерно один оператор на машину | Один оператор на ячейку или на смену |
| Лучше всего подходит | Единичные и очень небольшие партии | Повторяющиеся семьи от нескольких десятков и выше |
Грузоподъемность, вылет и монтажное положение определяют практический размер детали. Распространенным выбором является напольный шестиосный робот; седьмая ось или рельс расширяет рабочую зону для длинных деталей. Захват заслуживает большего инженерного внимания, чем обычно. Вакуумные присоски подходят для плоских, чистых заготовок, магниты подходят для листов из железа, а двойной захват, удерживающий поступающую заготовку и готовую деталь одновременно, может заметно сократить время обработки. Каким бы ни был выбор, захват должен удерживать деталь достаточно жестко, чтобы она не смещалась во время хода.
Автоматический зажим и библиотека инструментов превращают переналадку из ручной работы в этап программы, но они окупаются только в том случае, если в семействе деталей действительно используется небольшой набор инструментов. Тормоз с современным управлением, точным контролем глубины и быстрым интерфейсом к роботу важнее, чем чистый тоннаж.
Блестящий робот, которого кормят на плохо организованном поддоне, — медленный робот. Разгрузочные столы, индексирующие столы и простые конвейеры обычно стоят своих денег, поскольку позволяют ячейке работать без необходимости, чтобы оператор менял положение заготовок каждые несколько минут.
Автономное программирование позволяет проверять последовательность изгибов, проверять наличие столкновений и подтверждать, что робот может пройти каждый изгиб, не прижимая деталь к плунжеру. Предприятия, которые пропускают моделирование, обычно проводят первые недели за отладкой продукции.
Большинство роботизированных гибочных станций, которые мы видим, находятся не в мастерских, производящих одноразовые кронштейны. Они работают на производствах, где лист является ежедневным ресурсом, и из месяца в месяц возвращаются одни и те же семейства деталей: рамы, панели проходов, опорные конструкции и формованные секции, окружающие прокатный стан. На этих заводах изгиб является одним звеном в цепи, которая начинается с катушки и заканчивается собранной структурой, и за этим стоит тот же самый подход. автоматизация и управление технологическими процессами на прокатных станах применяется после тормоза.
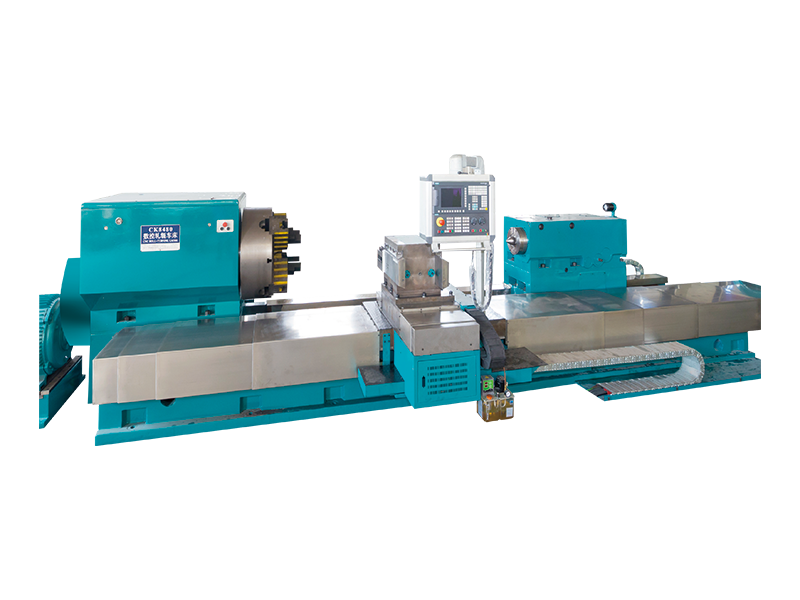
Роллы — хорошая иллюстрация. Плоскостность и толщина пластины, входящей в тормоз, зависят от поверхности валка, на которой она произведена; изношенный или плохо обточенный валок проявляется в виде изменений толщины и следов на поверхности, которые не могут скрыть никакие навыки гибки. Поэтому валковый цех завода с его Валковые токарные станки с ЧПУ и шлифовальные станки, являются частью того же процесса качества, что и формовочное оборудование.
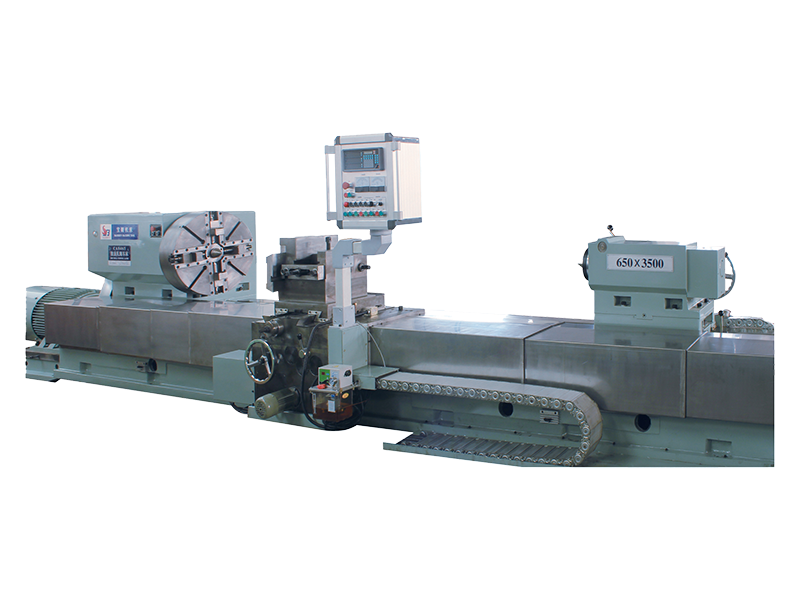
 CK8465-P Прецизионный токарный станок с ЧПУ для тяжелых условий эксплуатации Мощный токарно-винторезный станок с ЧПУ для больших профилей валков с производительностью Ø650 мм на 3000 мм и межцентровой нагрузкой 4000 кг. Посмотреть продукт →
Например, станок для тяжелых условий эксплуатации, такой как CK8465-P, предназначен для удержания профилей валков и качества поверхности внутри предсказуемой ленты на больших и тяжелых заготовках. Это то же самое обещание, которое гибочный элемент дает деталям, которые он формирует: геометрия, которую вы утвердили на первой детали, - это геометрия, которую вы получаете на последней.
 SK001-5 Станок для шлифования роликовых колец высокой жесткости с ЧПУ Высокожесткий ролико-кольцешлифовальный станок с ЧПУ для чистовой обработки кольцевых валков с диапазоном шлифования Ф100–Ф400 мм и шероховатостью поверхности Ra0,4 мкм. Посмотреть продукт →
Для кольцевых валков и закаленных рабочих валков шлифование часто является завершающим этапом, а не токарной обработкой, и высокожесткий кольцевой шлифовальный станок делает для поверхности валков то же, что хорошо отрегулированный тормоз делает для угла изгиба. Ничто из этого не является сгибанием оборудования, но это та же самая дисциплина: измеряйте, исправляйте и позволяйте машине повторять то, что оператор сделал правильно с первого раза.
Разумный процесс спецификации движется от детали назад к машине, а не наоборот. Вопросы, которые мы хотели бы задать в первую очередь, следующие:
Роботизированная гибочная ячейка концентрирует энергию в небольшом пространстве: цилиндр, закрывающийся с силой в несколько тонн, и роботизированная рука, несущая тяжелую стальную заготовку. Отправной точкой является формальная оценка риска, за которой следует концепция защиты, которая отделяет оператора от движущейся оболочки, не делая невозможной загрузку ячейки. Световые завесы с приглушением, блокируемые дверцы доступа, механическое удержание на захвате, предотвращающее падение детали в случае сбоя вакуума, а также проверки на возвратный удар — все это стандартные части компетентной конструкции. При использовании коллаборативных роботов применимые стандарты безопасности и документированная проверка силы и скорости содержатся в файле, а не в брошюре.
Роботизированные листогибочные прессы не являются универсальным ответом, и они не предназначены для этого. Они являются надежным ответом для цехов и сталелитейных заводов, которые снова и снова создают одни и те же семейства тяжелых деталей, где согласованность, эргономичность и предсказуемые затраты на рабочую силу имеют большее значение, чем гибкость квалифицированной руки на станке. Правильно настройте поток деталей, захват и стратегию переналадки, и ячейка спокойно будет делать то, для чего была куплена, смена за сменой, не прося никого еще раз поднять сороккилограммовую заготовку.

 Скачать материал
Авторское право @ Jiangsu Dingshun Heavy duty Machine Tool Co., Ltd. Все права защищены.


 English
 русский
 Español
 عربى